Robotlar artık insan gibi yürüyecek: Harvard'dan devrim niteliğinde eklem tasarımı
Harvard araştırmacıları, robotlara insan eklemlerine benzer yapı kazandıran bir yöntem geliştirdi. Bu sistem, diz ekleminde yüzde 99 başarı sağlayarak robotiğin geleceğini şekillendirebilir.
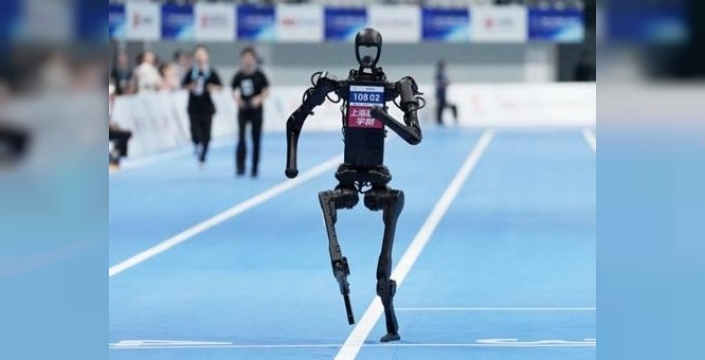
Harvard Üniversitesi'ndeki araştırmacılar, robotlara insan eklemlerine benzer bir yapı kazandıran devrim niteliğinde bir yöntem geliştirdi. Bu yeni sistem, robotların hareketlerini doğrudan mekanik yapılarına entegre ederek daha verimli ve insana yakın bir performans sergilemelerini sağlıyor. Harvard John A. Paulson Mühendislik ve Uygulamalı Bilimler Fakültesi (SEAS) bünyesinde geliştirilen yöntem, bilim dünyasının en prestijli yayınlarından Proceedings of the National Academy of Sciences dergisinde yayımlandı.
MEKANİK YAPI VE KONTROL BİR ARADA
Yeni sistem, yuvarlanma temelli eklemlerin bilgisayar ortamında hassas bir şekilde tasarlanmasına olanak tanıyor. Bu yaklaşım, eklemin temel parçalarının şekillerini aynı anda optimize ederek, robotun hangi noktada ne kadar kuvvet uygulaması gerektiğini doğrudan mekanik yapıya entegre ediyor. Araştırmanın ilk yazarı Colter Decker'a göre, bu sayede robotların ne yapacağı tasarım aşamasında düşünülüp mekanik yapıya işlenebiliyor, bu da daha küçük motorlar, enerji verimliliği ve gereksiz güç kaybının önlenmesi anlamına geliyor.
DİZ EKLEMİNDE YÜZDE 99 BAŞARI
Ekip, yeni sistemi test etmek için diz benzeri bir eklem ve iki parmaklı bir robot tutucu olmak üzere iki prototip geliştirdi. İnsan diz ekleminin ortalama hareket yolunu haritalandırarak tasarlanan özel eklem, gerçek diz hareketini neredeyse birebir takip edebiliyor. Standart sistemlerle karşılaştırıldığında, hizalama hatasını yüzde 99 oranında azalttığı görüldü. Bu sonuç, gelecekte dizlikler, dış iskeletler ve eklem protezlerinin kişiye özel üretilebileceğine işaret ediyor.
ROBOTİĞİN GELECEĞİNE IŞIK TUTUYOR
Araştırmanın kıdemli yazarı Prof. Robert J. Wood, bu yöntemin robot tasarımında mekanik yapı ile kontrol sisteminin birlikte düşünülmesi gerektiğini vurguluyor. Wood'a göre amaç, hareket kontrolünün büyük bölümünü doğrudan robotun malzemesine ve yapısına aktarmak, böylece yazılımın karmaşık motor kontrolü yerine görev odaklı kararlar almaya odaklanmasını sağlamak. Bu teknoloji, hayvanlar kadar akıcı hareket edebilen robotlar, hassas endüstriyel kollar ve enerji tasarruflu makinelerin önünü açabilir.
